Otimização de linha
Linha REFPET: 3 semanas atacando os principais ofensores
Transporte de caixas, SmartPac, Robogrip, rotuladora e Glideliner otimizados em campo
O desafio
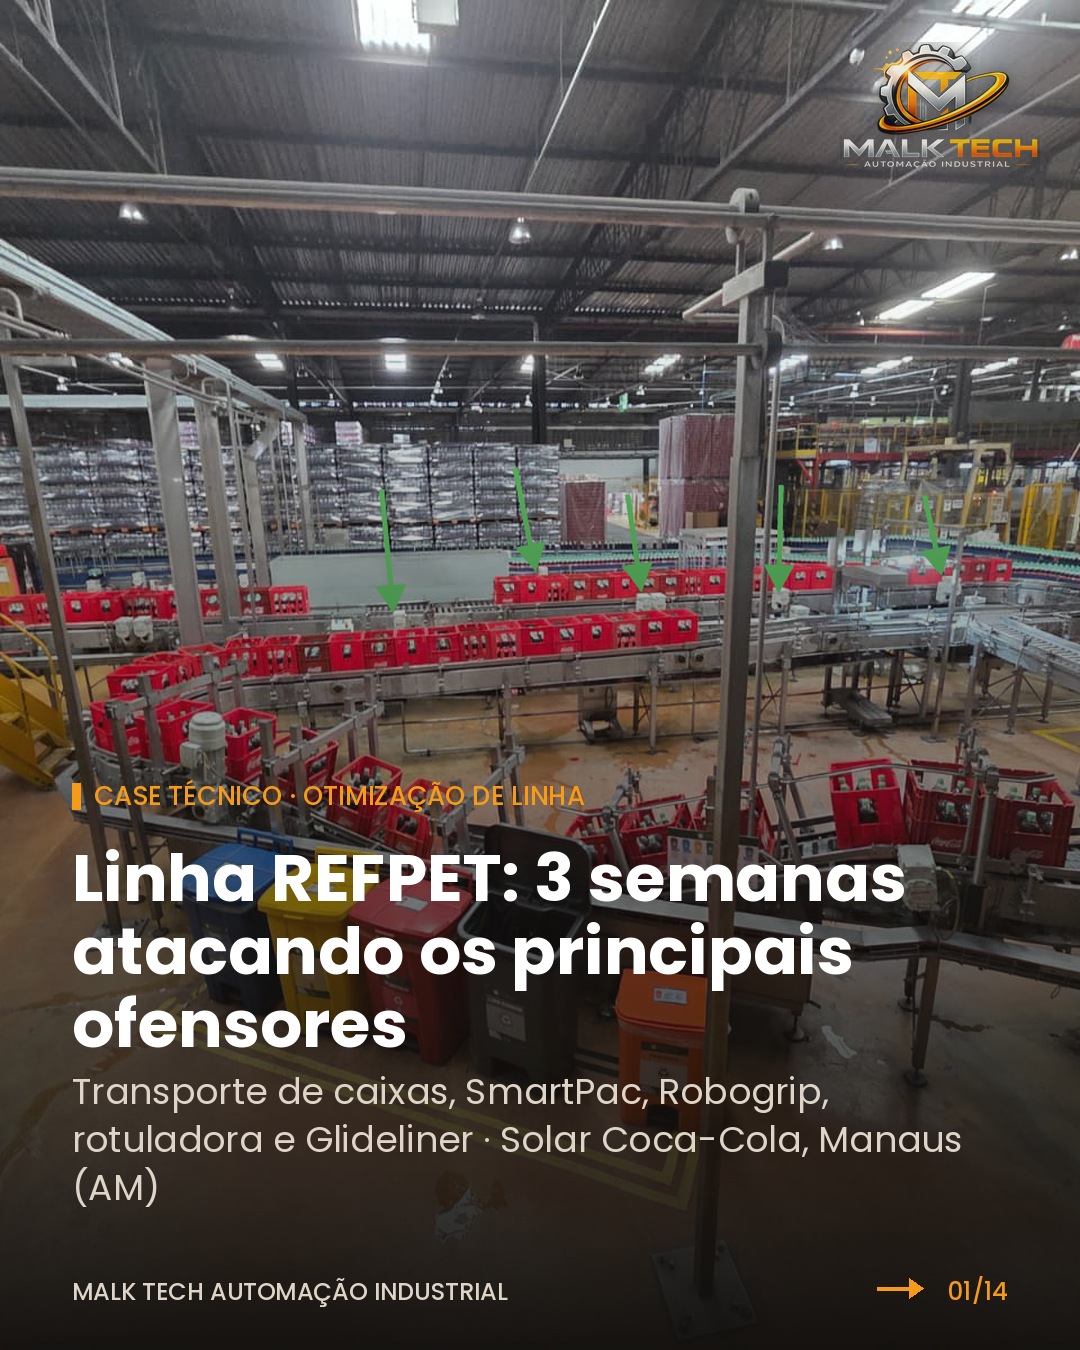
Na Solar Coca-Cola de Manaus (AM), a linha de retornáveis REFPET-80 perdia eficiência em vários pontos: o transporte de caixas estava lento, não parava no acúmulo e entrava em modo de economia durante a produção.
A encaixotadora travava garrafas nas guias da mesa de alimentação e colidia com caixas, o Robogrip não acompanhava a velocidade da linha e havia quedas de garrafas no bypass da rotuladora e falhas de comunicação.
A solução
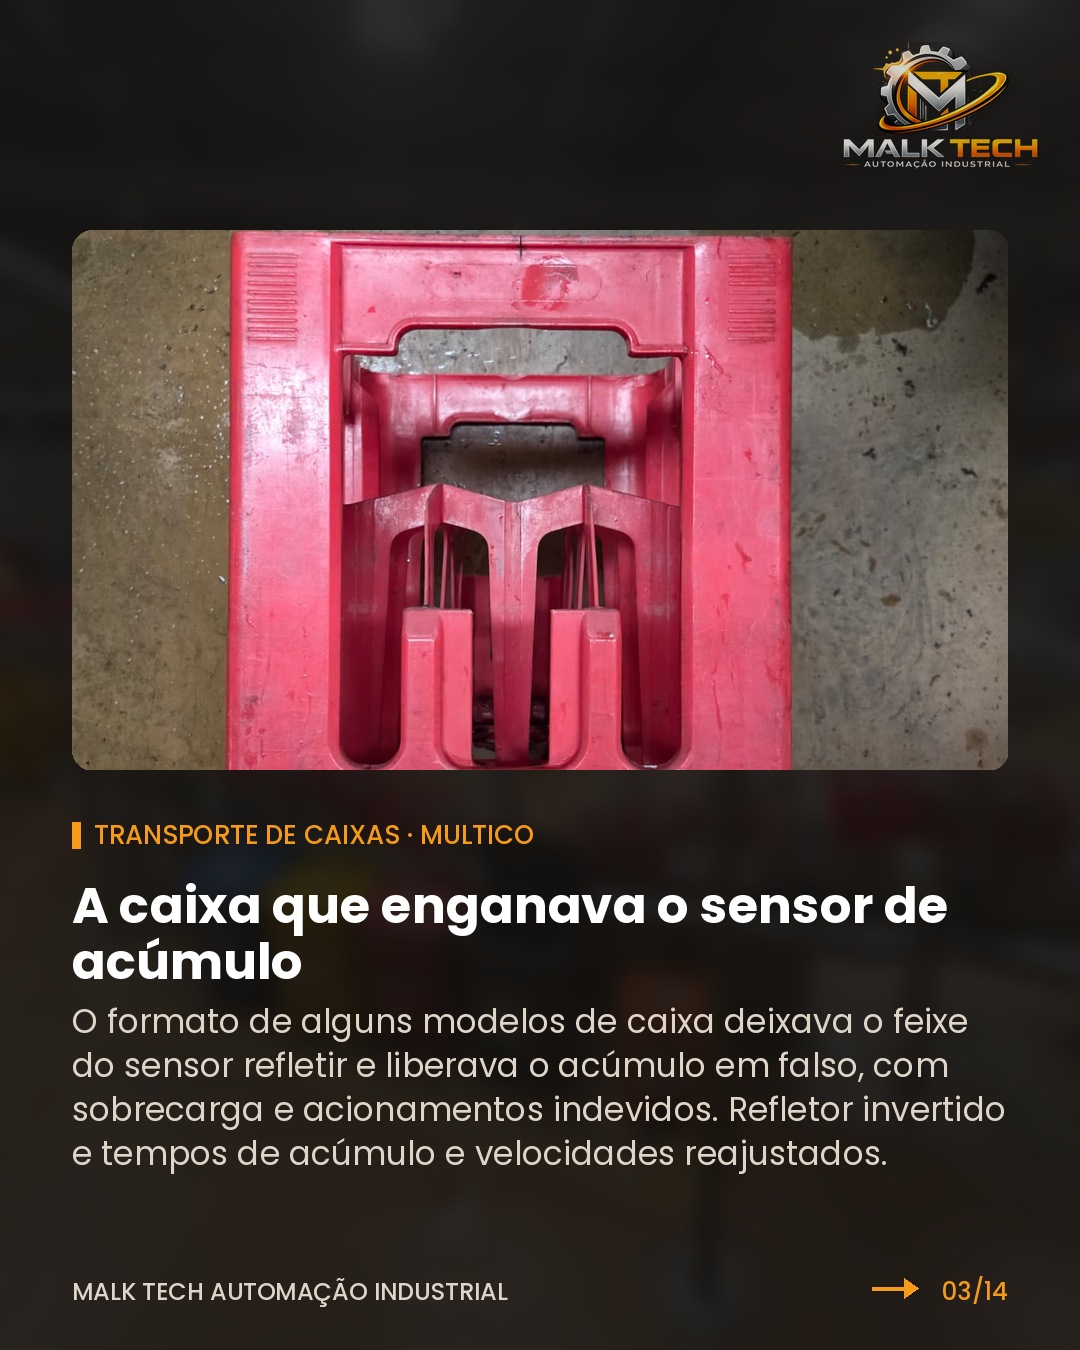
- Transporte de caixas (Multico): o formato de alguns modelos de caixa deixava o feixe do sensor refletir e liberava o acúmulo em falso, com sobrecarga e acionamentos indevidos. O refletor foi invertido e os tempos de acúmulo e velocidades reajustados.
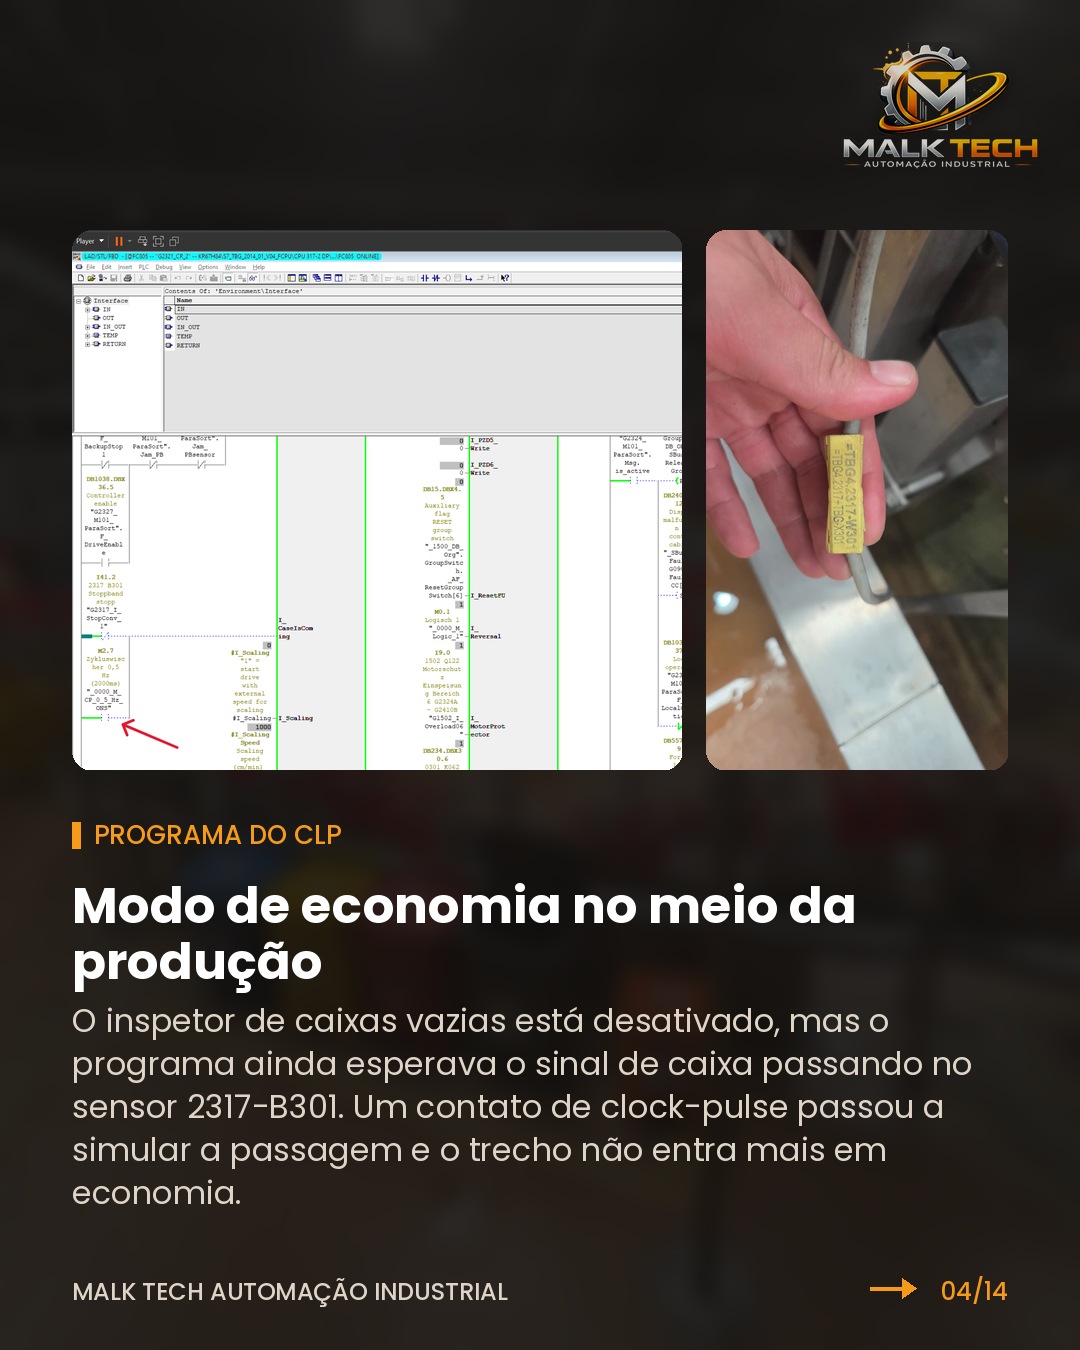
- Modo de economia indevido: o inspetor de caixas vazias está desativado, mas o programa ainda esperava o sinal intermitente de caixa passando no sensor 2317-B301. Um contato de clock-pulse passou a simular a passagem.
- Velocidades otimizadas em três trechos: despaletizadora para desencaixotadora, lavadora de caixas para encaixotadora e encaixotadora para paletizadora.
- SmartPac encaixotadora: o sensor ultrassônico com mau funcionamento mantinha a mesa de carregamento cheia e com pressão excessiva. O sensor foi substituído e as velocidades e tempos de acúmulo e liberação reajustados, criando um gap entre o transporte de alimentação e a mesa de carga, para 1 L e 2 L.
- SmartPac desencaixotadora: duas barreiras de segurança com falha eletrônica substituídas.
- Robogrip: a programação obrigava o robô a pegar ou depositar sempre 2 camadas seguidas, mesmo sem espaço. O programa foi modificado para executar o melhor movimento, paletizar ou despaletizar, com mais de 2 ciclos ou apenas 1 quando necessário. A pressão de deposição da receita de 1 L também foi ajustada.
- Transporte de paletes (Palco): o trecho P2105 enviava o palete ao magazine mesmo com a paletizadora pedindo palete e priorizava o magazine mesmo com a despaletizadora pronta para entregar um palete vazio. A lógica de prioridades foi corrigida, as modificações salvas no projeto offline e o código antigo sem uso removido.
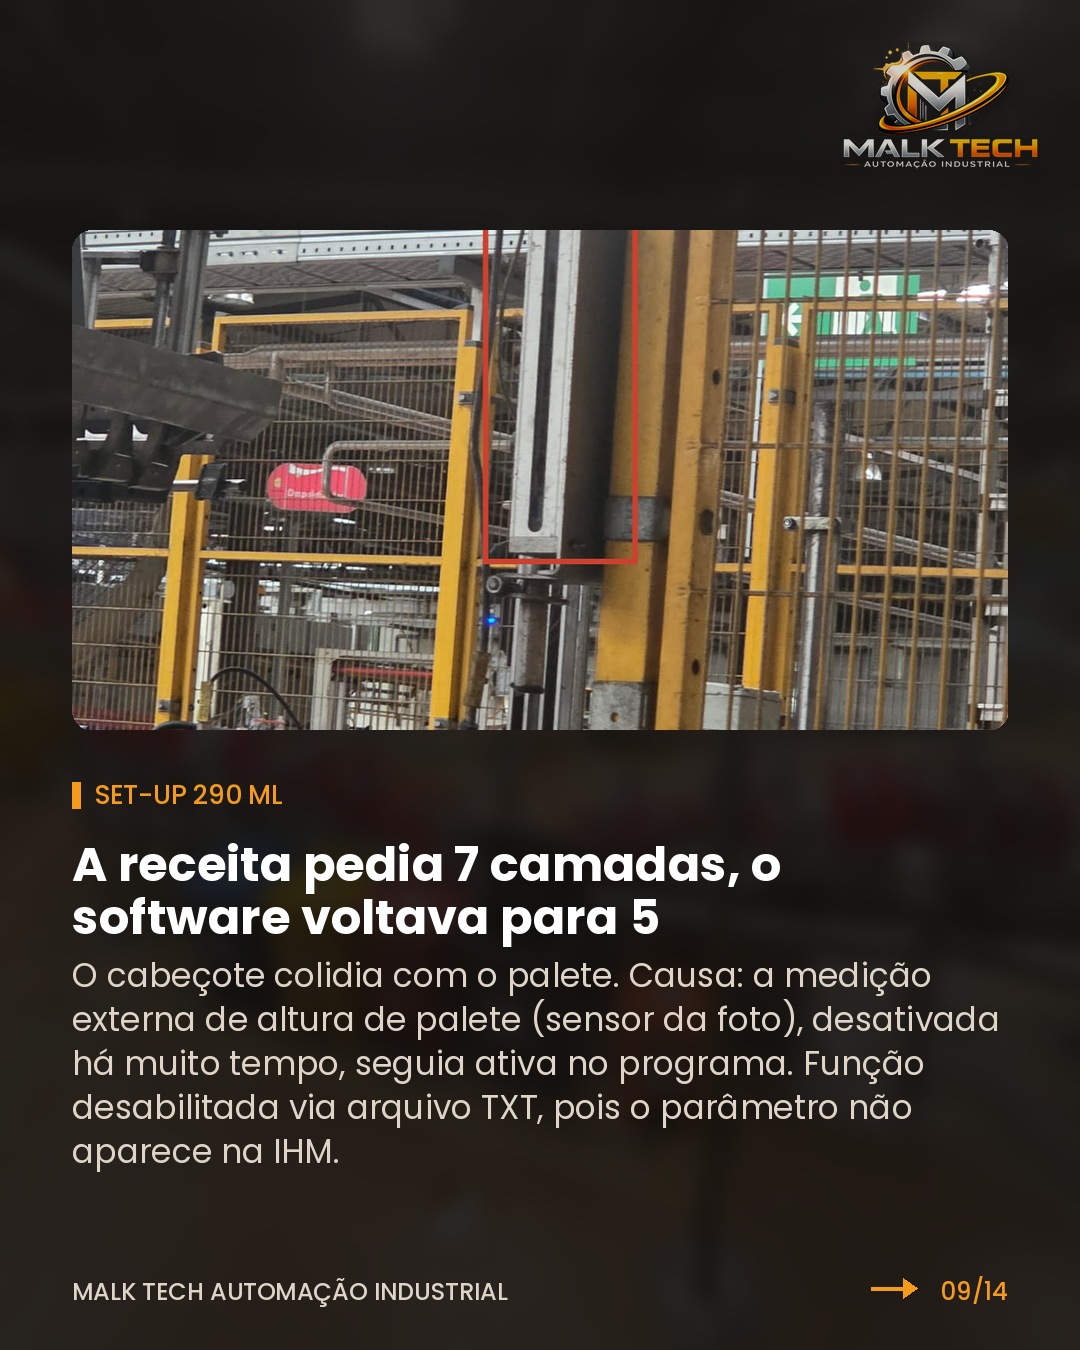
- Set-up 290 mL: a receita pedia 7 camadas, mas o software sobrescrevia para 5 e o cabeçote colidia com o palete. A medição externa de altura de palete por barreira de luz, desativada há muito tempo, seguia ativa no programa. A função foi desabilitada via arquivo TXT, pois o parâmetro não está disponível na IHM.
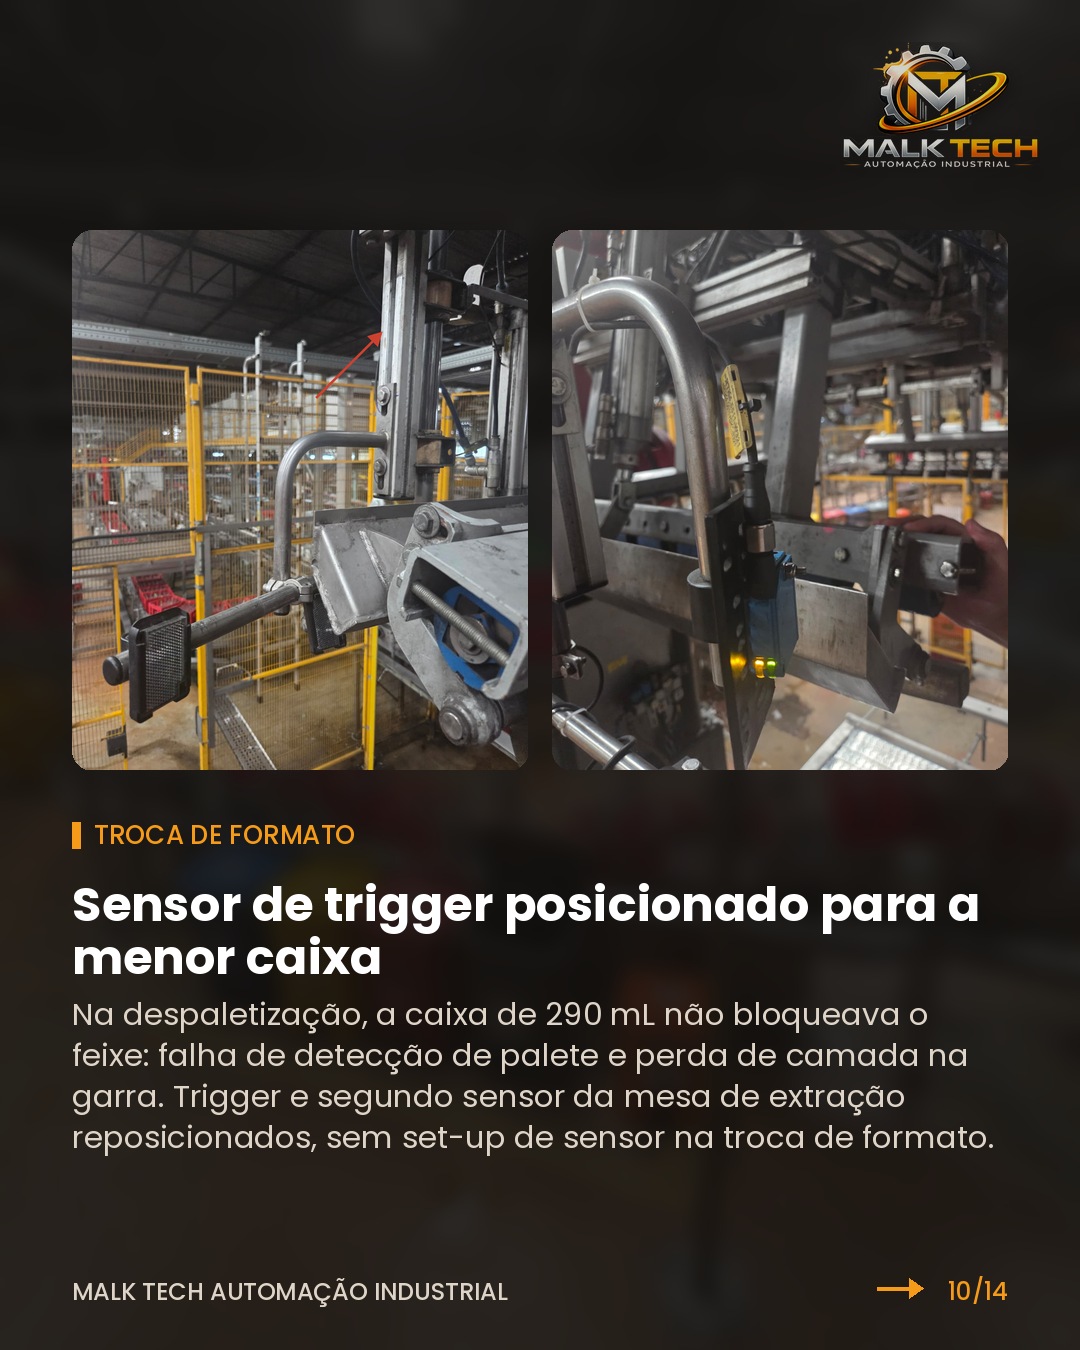
- Troca de formato: o sensor de trigger da despaletização e o segundo sensor da mesa de extração foram reposicionados para a menor caixa, eliminando o set-up desses sensores.
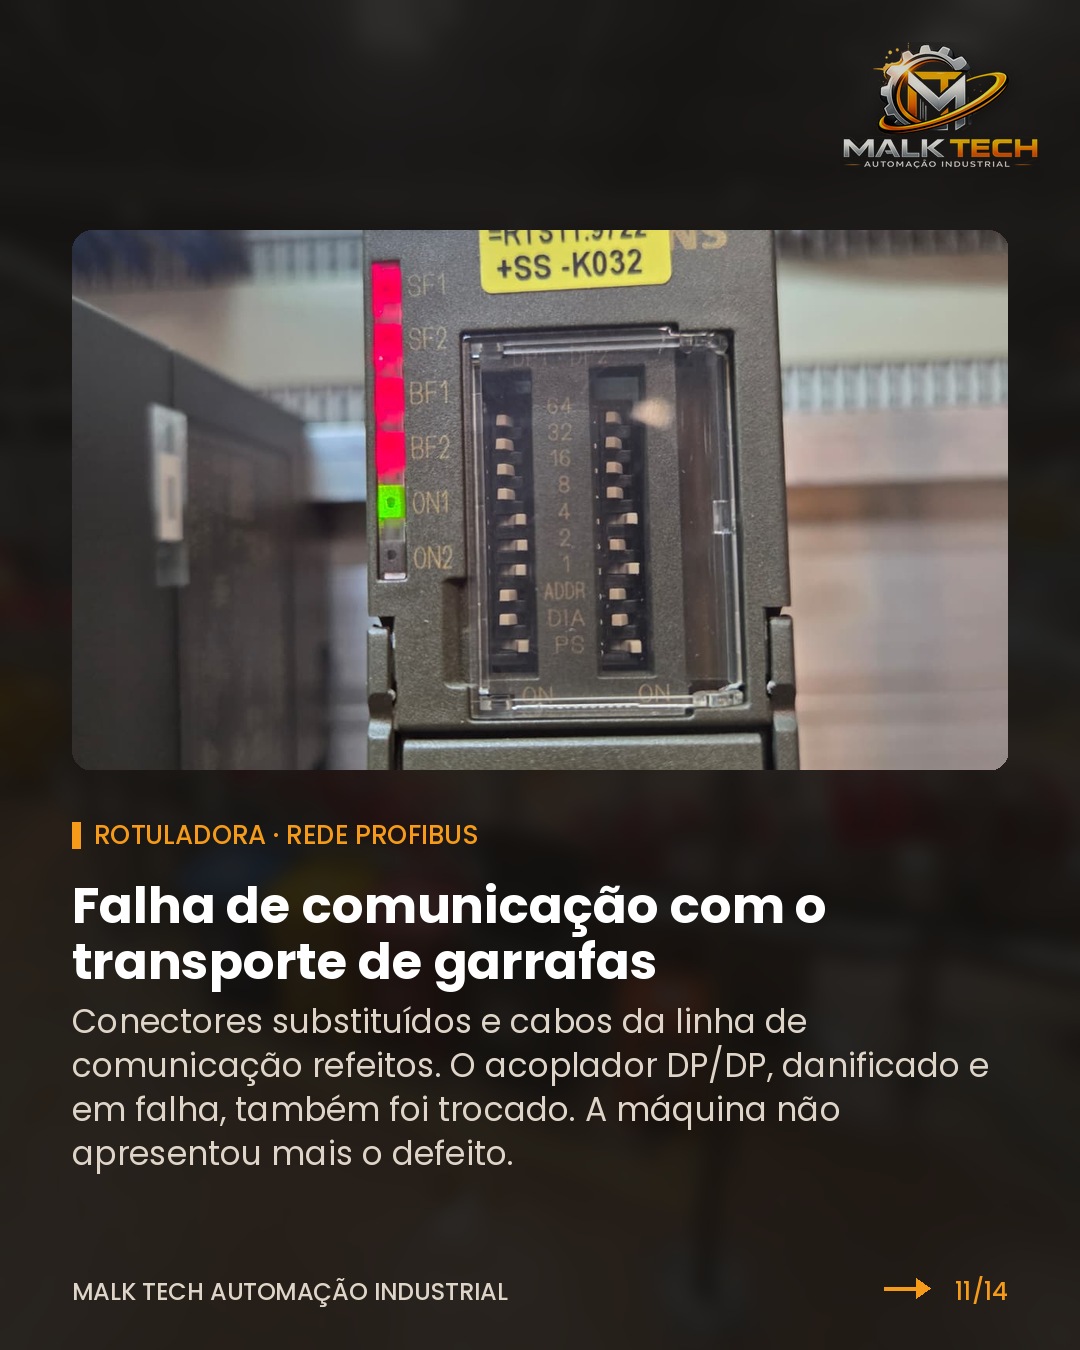
- Rotuladora: falha na rede Profibus com o transporte de garrafas. Conectores substituídos, cabos refeitos e acoplador DP/DP trocado.
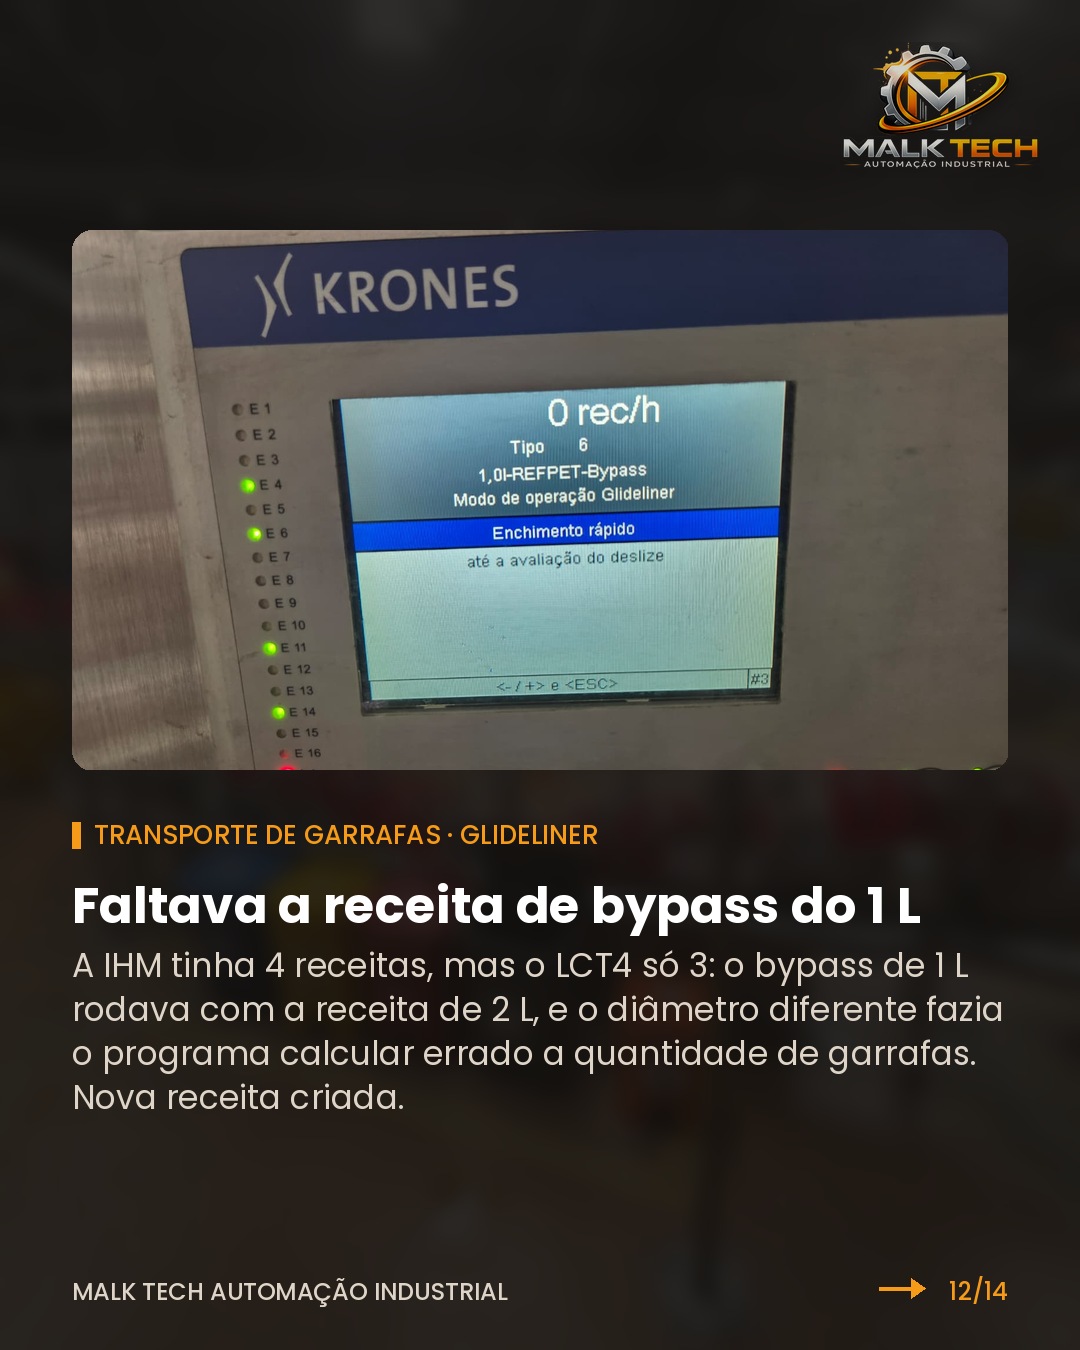
- Glideliner: a IHM tinha 4 receitas e o LCT4 apenas 3. O bypass de 1 L rodava com a receita de 2 L, e o diâmetro diferente fazia o programa calcular errado a quantidade de garrafas. Foi criada a receita de bypass do 1 L.
Resultados
212 hem campo, de 20/05 a 11/06, atuando nos principais ofensores da linha
Robogripacompanhando a velocidade da linha, sem a obrigação de 2 camadas seguidas
Sem set-upde sensores na troca de formato da despaletização
Programa limpoe salvo no projeto offline, sem código antigo sem uso
Ficha técnica
- Automação e otimização de linha
- Malk Tech Automação Industrial
- Responsável técnico
- Murilo Silva